机器人贴标系统复杂位置 · 柔性换型 · 视觉定位 · 数据联动
面向固定贴标机构难以覆盖的多位置、多规格和复杂包装场景,将工业机器人、打印引擎、末端执行器、视觉定位、输送控制及生产数据连接组合成一套完整的自动贴标系统。
提交项目需求 判断是否适合机器人贴标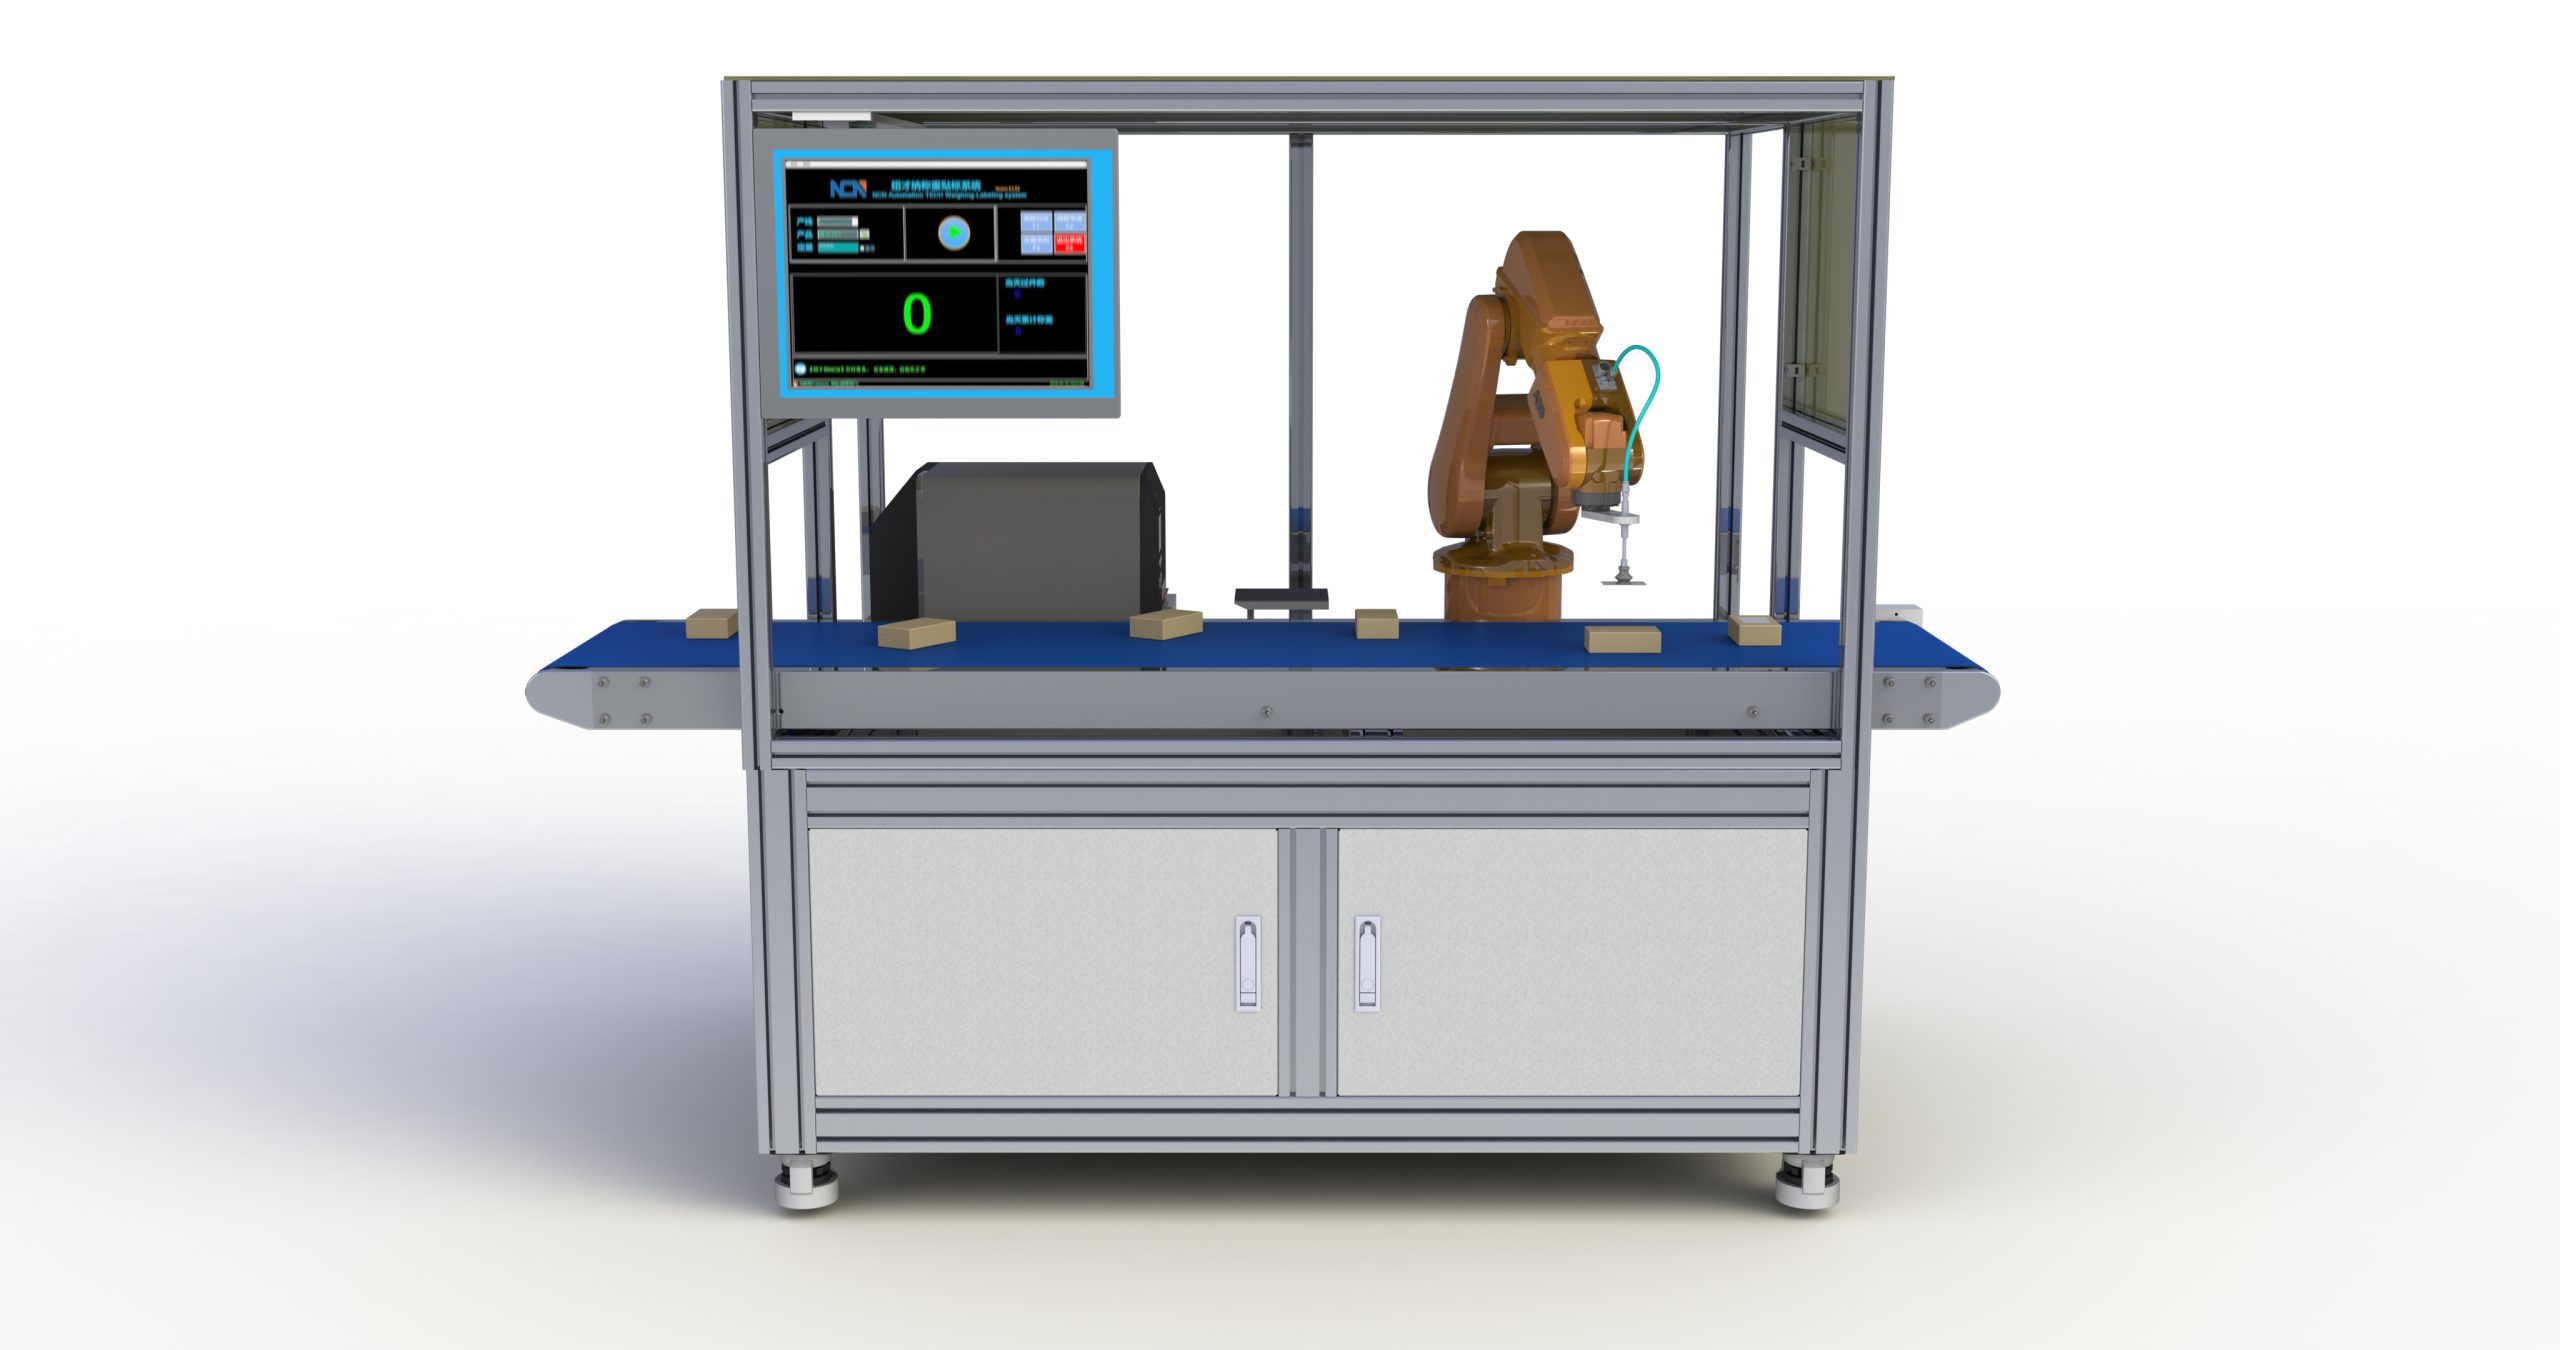
机器人不是为了替代所有贴标机,而是解决普通机构难以稳定完成的任务
对于固定方向、固定位置、产品尺寸变化较小的应用,传统打印贴标机构通常更直接、更经济。
当产品需要多面贴标、标签位置变化较大、包装尺寸跨度明显,或者需要根据产品实际位置进行路径修正时,机器人可以提供更大的运动自由度和程序切换能力。
系统通常由工业机器人、打印引擎、吸标/贴标末端机构、PLC、安全控制和可选视觉系统组成,并根据生产任务调用相应程序。
咨询项目评估什么时候更适合用机器人贴标
核心不是“机器人看起来更先进”,而是普通贴标机构能不能在目标位置、生产节拍和换型要求下长期稳定完成动作。
优先考虑常规贴标机构
如果产品路径稳定、标签位置固定、规格差异小,常规机构通常结构更简单。
- 固定顶部、侧面或底部位置
- 产品姿态和输送位置稳定
- SKU变化有限
- 对机器人运动自由度没有实际需求
更适合机器人方案
当位置、姿态、产品规格和贴标任务存在明显变化时,机器人方案更有价值。
- 同一产品需要多个方向或多个位置贴标
- 不同SKU对应不同贴标位置
- 产品实际位置需要视觉识别与路径修正
- 箱体、托盘或较大产品需要更大动作空间
机器人贴标系统的4个核心能力
多位置贴标
通过多轴运动覆盖顶部、侧面、前后面及其他项目指定位置。
程序化柔性切换
不同产品可调用不同运动程序和标签任务,减少机械调整。
视觉定位
根据项目配置相机识别产品位置或特征,并进行机器人路径修正。
打印与数据联动
标签内容可与生产任务、数据库、MES或ERP信息关联,实现即时打印与贴附。
一套机器人贴标系统,通常由这些部分组成
机器人只是执行机构,真正决定系统是否稳定的是打印、取标、定位、运动、安全与数据之间的协同。
根据工作范围、负载、节拍和现场布局选择机器人类型。
根据生产任务实时生成可变标签并完成打印。
根据标签尺寸、产品表面和动作方式设计吸标与贴标机构。
根据项目需要进行产品定位、特征识别或贴标结果检测。
负责输送、互锁、安全门、光栅及机器人工作区逻辑。
连接产品任务、标签模板、数据库及MES/ERP等生产系统。
典型工作流程
产品进入
输送至机器人区域
产品识别
确认SKU或任务
标签生成
实时打印可变标签
取标定位
机器人获取标签
自动贴标
执行指定路径
结果输出
完成信号与记录
典型应用场景
同一产品需要在两个或多个不同表面贴附标签。
通过视觉识别产品实际位置,再修正机器人贴标路径。
箱体、托盘或工业产品需要更大的动作范围和空间覆盖。
不同SKU对应不同标签位置,通过程序切换减少机械调整。
标签打印完成后由机器人直接获取,并贴附到当前产品指定位置。
与输送、视觉、检测、扫码、称重或生产数据系统组合。
真正重要的不是“机器人会不会动”,而是整套系统能否正确协同
一个稳定的机器人贴标项目,需要标签打印、产品定位、机器人动作、输送节拍、安全控制和生产数据保持一致。
- 产品输送与到位检测
- 产品任务或SKU识别
- 工业打印引擎与标签模板
- 机器人及末端执行机构
- 视觉定位与结果检测
- PLC、安全控制与生产数据接口
做机器人贴标方案前,建议先准备这6类信息
机器人贴标属于定制化自动化项目,前期资料越完整,方案判断越快。
长、宽、高、重量范围及产品表面情况。
标签长宽、材质、底纸形式及打印内容。
顶部、侧面、前后面或多个指定位置。
每分钟产品数量、单件贴标数量和产品间距。
输送线方向、设备空间、机器人工作区及安全距离。
是否需要MES、ERP、数据库、扫码或视觉系统联动。
常见问题
机器人贴标一定比普通贴标机更好吗?
不是。固定位置、规则产品通常优先考虑结构更简单的常规贴标机构。机器人更适合多位置、多规格、较大运动范围或需要视觉定位的场景。
机器人贴标速度能做到多少?
不能脱离项目单独给出固定值。实际节拍与机器人运动路径、贴标数量、标签尺寸、打印时间、产品间距和定位方式有关,需要按具体工艺计算。
可以一台机器人贴多个位置吗?
可以根据工作范围、产品姿态和节拍进行设计,但需要评估运动路径、干涉空间和单件总动作时间。
可可以和MES、ERP或视觉系统连接吗?
可以根据项目进行接口开发,使产品任务、标签模板、打印内容、机器人程序和生产数据保持关联。
先看产品、标签位置和现场布局,再决定机器人方案
把产品照片、尺寸、标签样张、贴标位置、生产节拍和现场布局发给我们,更容易快速判断机器人贴标是否值得采用。
提交您的项目需求
告诉我们应用场景与节拍要求,我们会在 1 个工作日内提供选型建议与方案参考。
 微信扫码咨询