先判断:机器人还是固定贴标机构
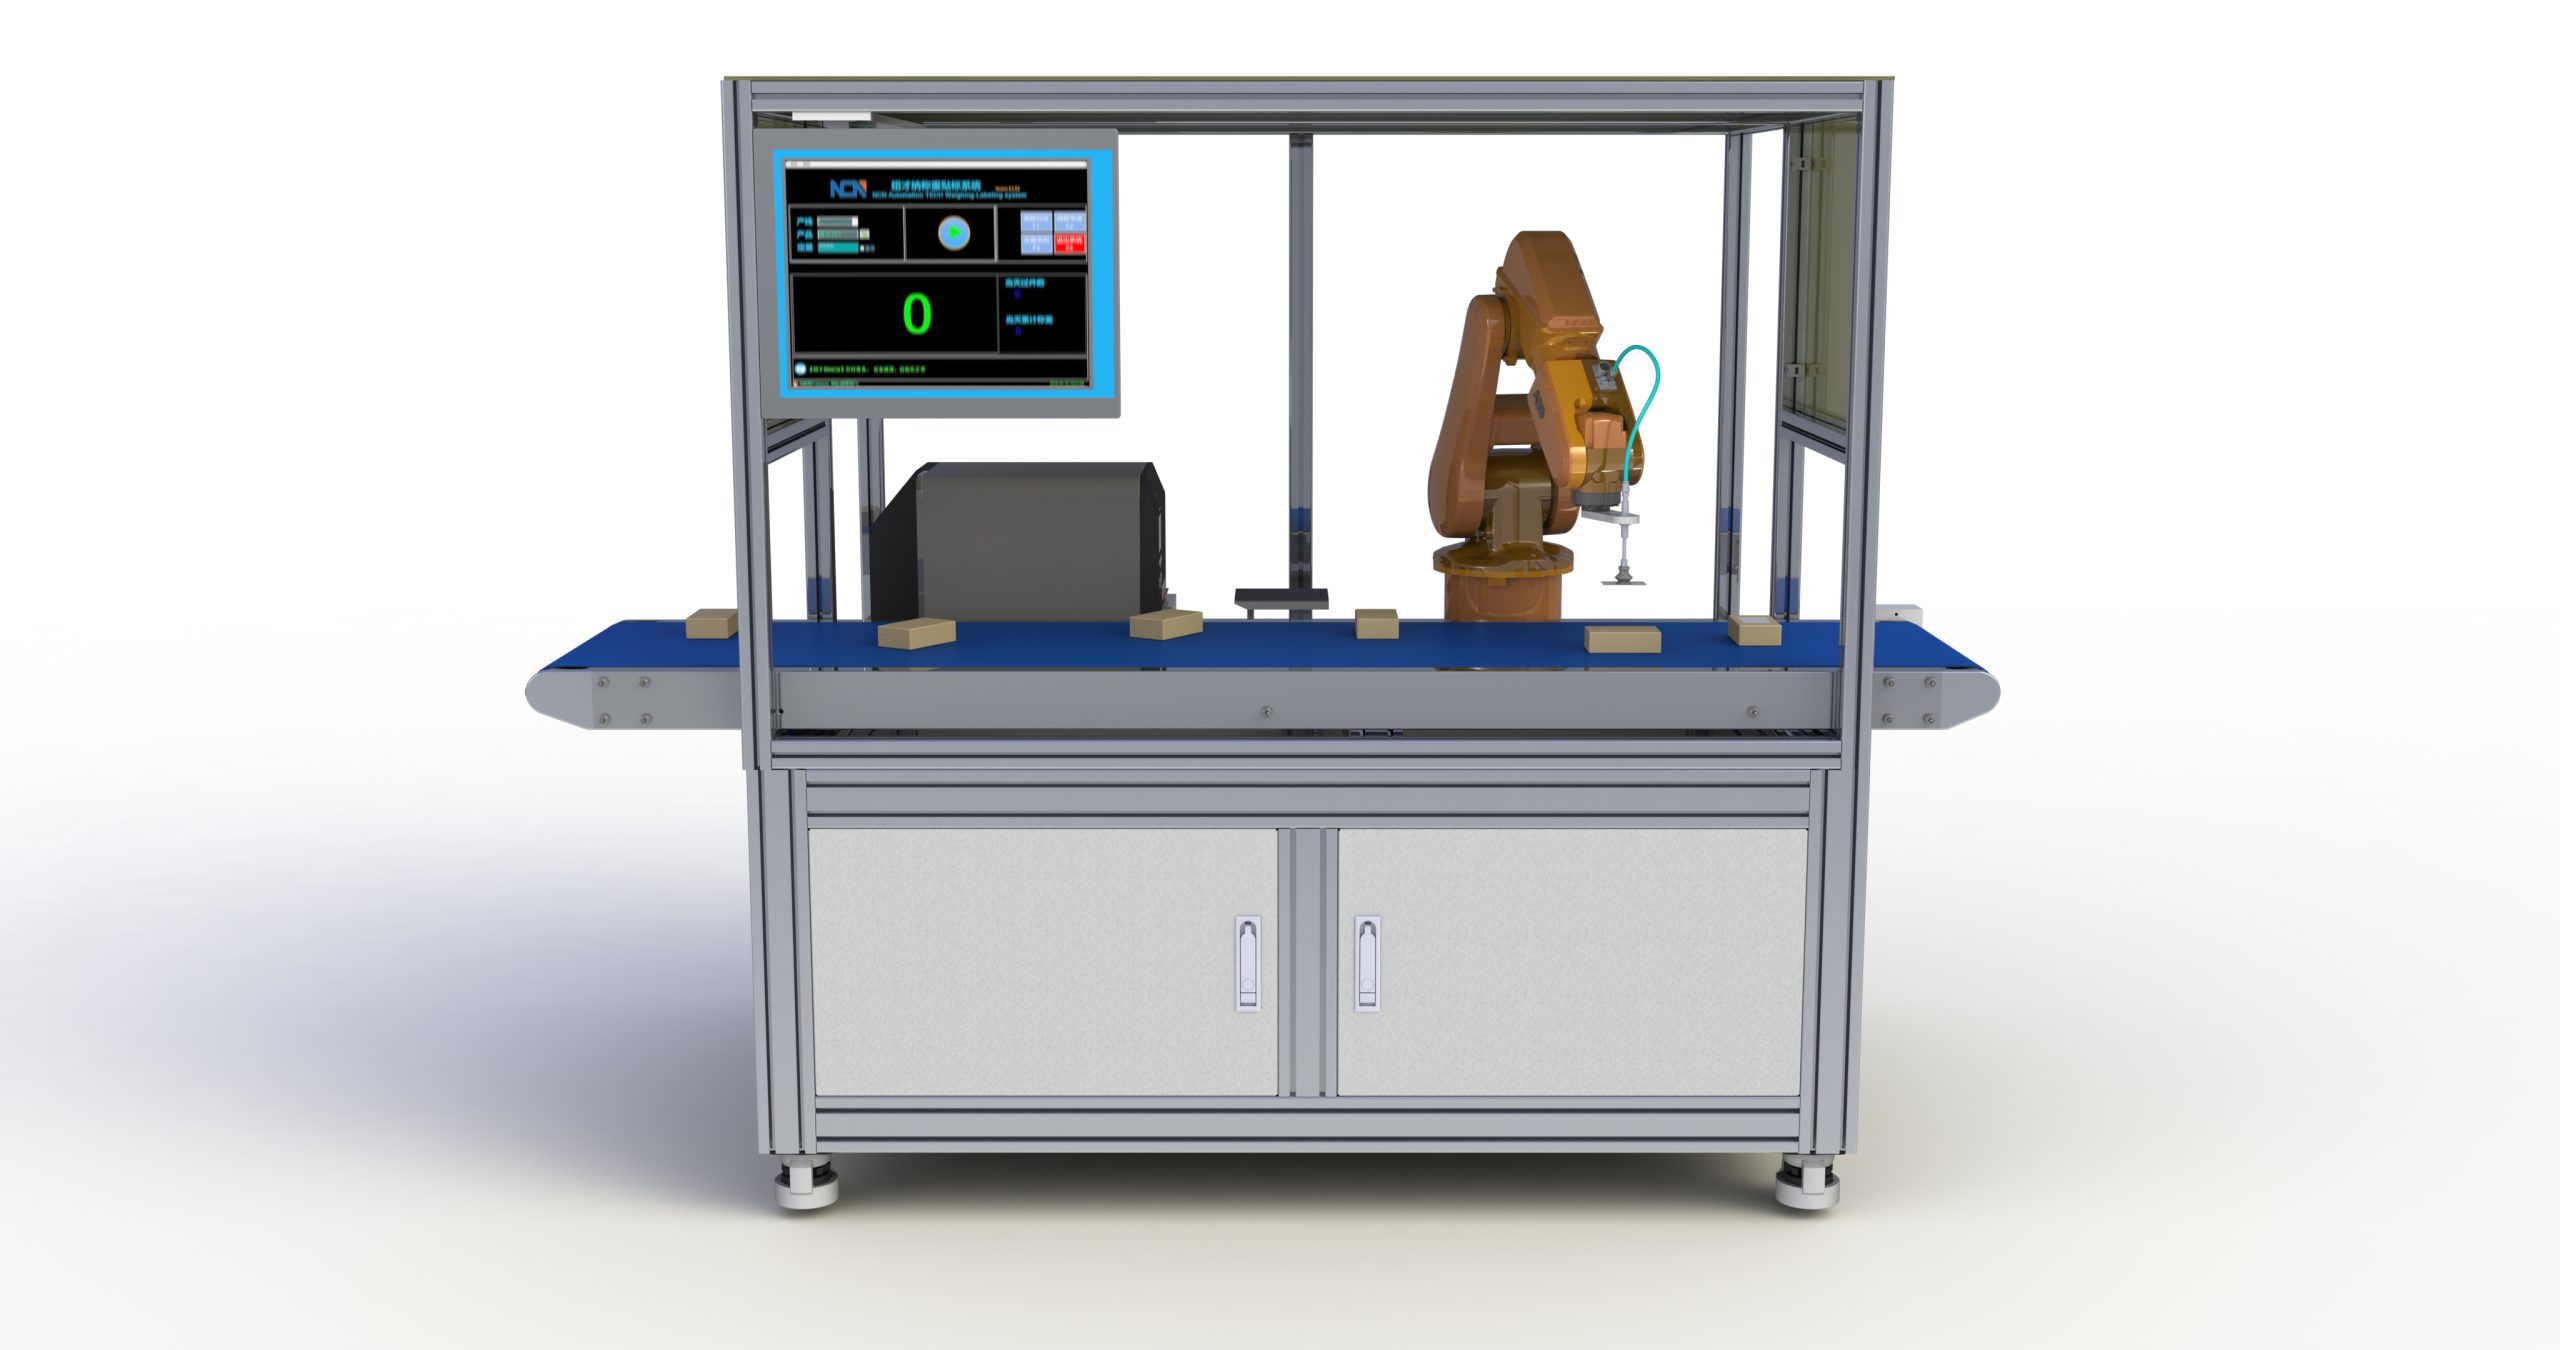
机器人并非默认更优。第一步应判断机器人带来的柔性价值,是否足以抵消安全、集成、维护与节拍上的复杂度。
优先考虑固定贴标机构
更适合评估机器人方案
2. 产品实际位置是否需要识别与路径修正?
3. 固定机构能否在目标位置与节拍下长期稳定完成?
4. 柔性收益是否足以抵消安全、集成与维护复杂度?
把产品、标签与贴标位置定义成可测量输入
如果“对象、标签、位置”没有被量化,机器人工作范围、末端执行器和节拍计算都没有可靠边界。
产品边界
标签边界
贴标位置
样件证据
| SKU | 产品范围 | 标签 | 贴标面 | 数量 | 定位方式 |
|---|---|---|---|---|---|
| A | 填写 | L1 | P1 / P2 | 填写 | 固定 / 视觉 |
| B | 填写 | L2 | 待确认 | 填写 | 固定 / 视觉 |
| C | 填写 | L3 | 待确认 | 填写 | 待确认 |
机器人只是执行机构,稳定性来自整套工作流
打印、取标、定位、运动、安全与数据之间必须形成明确的输入、完成条件、超时、异常去向和恢复逻辑。
产品进入
产品识别
标签生成
取标定位
自动贴标
结果输出
感知层:到位检测、可选视觉定位/特征识别/结果检测。
控制层:PLC、输送互锁、安全门/光栅、机器人工作区逻辑。
数据层:产品任务、标签模板、数据库、MES/ERP接口。
末端执行器与标签交接必须可检测、可恢复
末端机构应结合标签尺寸、产品表面和动作方式设计。不能用“机器人动作完成”代替“标签任务完成”。
| 阶段 | 握手内容 | 完成条件 |
|---|---|---|
| 1 | 打印任务 | 模板与数据就绪 |
| 2 | 标签就绪 | 打印完成 / 可取 |
| 3 | 取标确认 | 标签已由末端获取 |
| 4 | 贴附动作 | 路径与产品条件满足 |
| 5 | 结果确认 | 完成、失败或待处置 |
视觉定位什么时候需要,如何写成可验收条件
视觉可以用于定位、特征识别或贴标结果检测。三种任务需要分别定义,不应混为一个“视觉系统”。
窗口:允许的来料范围与可见区域。
输出:坐标、任务码、判定或完成信号。
失败:未识别、歧义、超范围、接口超时。
恢复:隔离、重试、人工处置与数据保留。
证据:图像、结果码、时间与产品任务关联。
节拍必须拆开算
系统节拍不是机器人单轴速度,也不是打印机最高速度。串行动作相加,并行动作比较瓶颈,再验证产品间距和连续运行。
到位 / 识别
打印
取标
移动 / 贴附
返回 / 确认
使用边界:本指南不提供固定速度。最终节拍必须用真实产品、标签、布局和控制逻辑计算并验证。
安全与布局:先划边界,再谈机器人动作
安全配置须基于项目风险评估和当地适用法规/标准。公开选型页只能帮助梳理功能边界,不能代替正式安全设计。
数据、配方与追溯保持一条任务链
MES/ERP、数据库、扫码任务、打印模板、机器人程序与视觉配方需要由同一个任务码或产品ID关联。
验收不是只看“能贴上”
在测试前锁定样品、工况、持续时间、职责、证据与通过准则。
| 场景 | 观察点 | 证据 | 归属 |
|---|---|---|---|
| 代表性产品 | 规格、贴标面与任务覆盖 | 样件 / 结果 | FAT + SAT |
| 连续运行 | 节拍、稳定性、记录完整 | 运行记录 | FAT + SAT |
| 换产 | 配方切换与防错 | 切换记录 | FAT + SAT |
| 异常恢复 | 停机、排除、复位、续产 | 事件记录 | FAT + SAT |
| 标签耗尽 | 报警、停机与更换流程 | 报警 / 记录 | FAT + SAT |
| 真空不足 | 取标状态、联锁与恢复 | 报警 / 记录 | FAT + SAT |
| 视觉失败 | 失败判定、隔离与重试 | 图像 / 结果 | 如配置 |
| 接口中断 | 超时、数据保留与恢复一致 | 通信日志 | 如配置 |
客户提交这些资料,就能进入项目评估
资料不齐也可以先沟通;已知范围先填写,未知项标“待确认”。
产品尺寸与重量
标签尺寸与内容
贴标位置
生产节拍
现场布局
数据接口
客户常问的问题
机器人贴标一定比普通贴标机更好吗?
不是。固定方向、固定位置、产品姿态稳定、SKU变化较少时,常规贴标机构通常更直接、更经济。机器人方案更适合多位置、多规格、较大动作范围或需要视觉定位与路径修正的场景。
机器人贴标速度能做到多少?
不能脱离项目直接给固定速度。系统节拍由到位、打印、取标、机器人移动、贴附、返回、确认和产品间距共同决定,应按真实产品、标签、路径、布局和控制逻辑计算并验证。
一台机器人可以贴多个位置吗?
可以,但需要同时核对机器人工作范围、产品姿态、标签数量、运动路径、干涉空间和单件总动作时间。多位置并不等于节拍不受影响。
什么时候需要视觉定位?
当产品位置、角度或姿态存在明显变化,固定导向无法稳定满足贴标位置要求时,可评估视觉定位。视觉定位应单独定义识别对象、允许窗口、输出坐标、失败判据和异常去向。
机器人动作完成是否等于标签贴好了?
不等于。打印任务、标签就绪、取标确认、贴附动作和贴标结果是不同事件。项目需要根据风险决定记录到哪一层,必要时增加标签在位、真空、释放或贴标结果检测。
可以和MES、ERP、扫码或视觉系统连接吗?
可以按项目进行接口开发,使任务码、标签模板、打印字段、机器人程序、视觉配方和结果事件保持关联,并在异常、断线和恢复场景下验证状态一致性。
先把产品、标签位置、节拍和布局说清楚,再决定机器人方案
纽才纳自动化科技(上海)有限公司成立于2015年,专注于食品包装后段自动化及智能化应用,围绕称重贴标、即时打印贴标、在线称重、AI识别与视觉检测、质量检测、机器人贴标及生产数据连接,为食品生产企业提供设备、软件与系统集成服务。
提交您的项目需求
告诉我们应用场景与节拍要求,我们会在 1 个工作日内提供选型建议与方案参考。
 微信扫码咨询